Pick4Crcl mengembangkan robot berbasis AI dan sensor multimodal untuk meningkatkan akurasi pemilahan limbah tekstil, mengatasi kain campuran, serta memperkuat ekonomi sirkular di Eropa.
Penulis/editor: Rayendra L Toruan
TechnoMachinews.id – Fraunhofer IPA (sumber): Tumpukan pakaian bekas yang selama ini sulit dipilah secara otomatis berpotensi menjadi sumber bahan baku baru untuk industri tekstil.
Tantangannya bukan sekadar mengumpulkan limbah, melainkan mengenali jenis material, memisahkan kain yang saling bertumpuk, hingga memastikan hasil pemilahan cukup akurat untuk diproses kembali.
Menjawab persoalan tersebut, Fraunhofer Institute for Manufacturing Engineering and Automation (IPA) bersama Polysecure GmbH mengembangkan Pick4Crcl, sebuah proyek riset yang menggabungkan robotika dan kecerdasan buatan (AI) untuk meningkatkan efisiensi daur ulang tekstil.
Inisiatif yang didukung melalui program riset InvestBW ini menargetkan sistem pemilahan tekstil bekas yang lebih otomatis, ekonomis, dan dapat dikembangkan dalam skala industri.
Teknologi yang dibangun tidak hanya mengandalkan kemampuan robot mengambil pakaian secara acak, tetapi juga mengintegrasikan sistem identifikasi material berbasis berbagai sensor untuk menentukan komposisi kain secara lebih presisi.
Langkah ini menjadi relevan ketika industri daur ulang menghadapi peningkatan volume limbah tekstil, sementara kemampuan fasilitas pemilahan otomatis masih terbatas.
Limbah tekstil membutuhkan teknologi pemilahan lebih cerdas
Menurut data yang disampaikan dalam rilis Fraunhofer IPA beberapa waktu lalu, volume limbah tekstil dunia telah melampaui 92 juta ton setiap tahun. Sedangkan di Uni Eropa (UE), kurang dari 1 persen tekstil bekas pascakonsumsi yang saat ini dipilah secara otomatis.
Kesenjangan itu memperlihatkan persoalan mendasar dalam rantai daur ulang tekstil. Pengumpulan pakaian bekas semakin dibutuhkan, tetapi proses pemilahan masih banyak bergantung pada tenaga manusia.
Metode manual membutuhkan banyak pekerja, sulit diperluas kapasitasnya, dan menghadapi kendala ketika berhadapan dengan limbah tekstil yang terdiri atas berbagai jenis bahan.
Situasinya semakin kompleks karena kain bekas tidak selalu hadir dalam kondisi terpisah dan mudah dikenali. Banyak pakaian memiliki komposisi serat campuran, warna gelap, atau pigmen hitam yang menyulitkan proses identifikasi menggunakan teknologi sensor konvensional.
Di sisi regulasi, Uni Eropa mewajibkan pengumpulan tekstil bekas secara terpisah sejak 2025. Kebijakan ini membuat kebutuhan terhadap fasilitas pemilahan yang mampu menangani volume limbah lebih besar semakin mendesak.
Bagi pelaku industri, persoalannya tidak berhenti pada kepatuhan terhadap regulasi. Mereka juga harus menjaga biaya operasional, kapasitas pemrosesan, serta kualitas material hasil pemilahan.
Tanpa teknologi yang memadai, peningkatan jumlah tekstil terkumpul belum tentu berbanding lurus dengan peningkatan material yang benar-benar bisa didaur ulang. Bagaimana jika robot AI menangani tantangan kain yang bertumpuk?
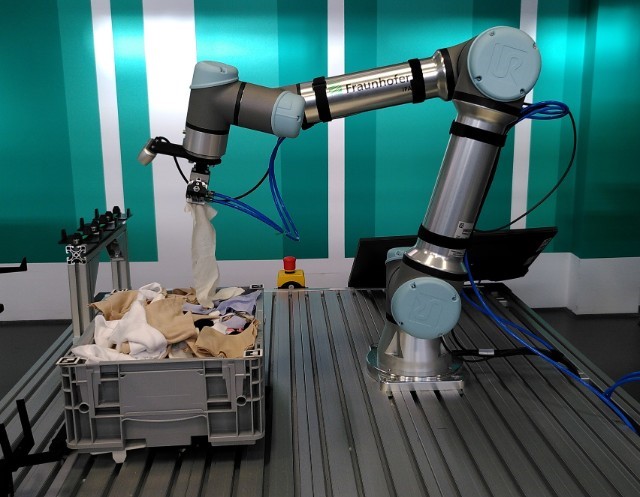
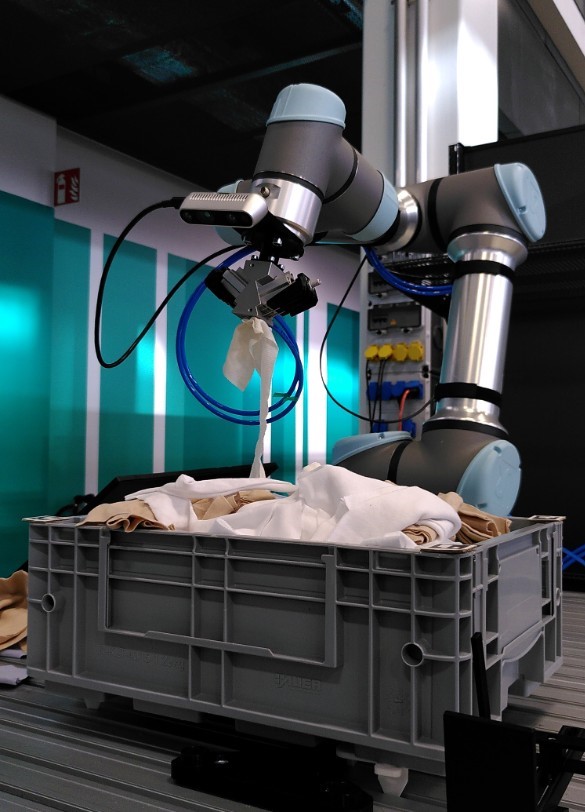
Salah satu fokus utama Pick4Crcl adalah mengembangkan teknologi robotic singulation, yakni proses memisahkan objek tekstil yang bercampur atau saling bertumpuk menjadi potongan individual sebelum memasuki tahap identifikasi material.
Fraunhofer IPA mengembangkan algoritma berbasis AI yang memungkinkan robot mengenali tekstil dalam kondisi penempatan acak, menentukan titik pegangan, kemudian mengambil dan membentangkan pakaian sebelum meletakkannya di atas ban berjalan.
Menariknya, sistem ini menggunakan pendekatan model-free gripping planner. Artinya, perencanaan gerakan robot tidak harus bergantung pada model bentuk pakaian yang telah ditentukan sebelumnya.
Pendekatan itu penting karena tekstil memiliki karakteristik berbeda dari benda padat yang biasa ditangani robot industri. Kain bersifat fleksibel, mudah berubah bentuk, dapat saling melilit, serta kerap menutupi bagian objek lainnya.
Dalam kondisi seperti itu, robot harus mendeteksi keberadaan pakaian. Sistem pun harus mampu memperkirakan bagian yang dapat dicengkeram, menghindari objek yang saling bertautan, dan memisahkan satu potong tekstil tanpa mengganggu objek lain.
Keberhasilan tahap ini menentukan kualitas proses berikutnya. Sensor material membutuhkan objek yang relatif terpisah dan tersaji dengan baik agar dapat membaca karakteristik bahan secara lebih akurat.
Tim ahli Fraunhofer IPA menyiapkan dataset publik berisi gambar dan data sensor limbah tekstil. Dataset ini diharapkan dapat dimanfaatkan untuk pengembangan metode AI lebih lanjut, termasuk penelitian dan penerapan teknologi serupa di luar proyek Pick4Crcl.
Sensor multimodal mengenali kain campuran
Selain pemisahan tekstil, identifikasi komposisi material menjadi bagian penting dalam pengembangan Pick4Crcl.
Polysecure mengembangkan sistem klasifikasi multimodal berbasis teknologi Sort4Circle® yang telah dipatenkan perusahaan tersebut. Sistem ini menggabungkan beberapa teknologi sensor untuk menganalisis karakteristik material dalam satu rangkaian pemeriksaan.
Pendekatan multimodal diperlukan karena satu jenis sensor belum tentu mampu mengenali seluruh karakteristik tekstil bekas. Kain berbahan campuran, misalnya, memiliki komposisi serat yang lebih kompleks dibandingkan tekstil dengan satu jenis material.
Sementara itu, kain berwarna gelap atau hitam dapat menyulitkan pembacaan sejumlah sistem sensor yang tersedia saat ini.
Dengan menggabungkan beberapa metode penginderaan, Polysecure berupaya meningkatkan kemampuan sistem dalam membedakan material dan mengelompokkan tekstil berdasarkan komposisinya.
Teknologi ini juga ditargetkan mampu mengklasifikasikan kain campuran dalam interval komposisi 10 persen. Informasi itu penting bagi fasilitas daur ulang karena karakteristik bahan akan menentukan metode pengolahan yang sesuai.
Kombinasi robot pemisah tekstil dan sensor multimodal menjadi fondasi sistem pemilahan yang lebih terintegrasi. Robot menyiapkan objek, sedangkan sistem sensor melakukan identifikasi material untuk menentukan kategori pemrosesan selanjutnya.
Pick4Crcl yang berorientasi pada otomatisasi, dan juga menetapkan sasaran teknis yang cukup ambisius untuk meningkatkan kualitas hasil pemilahan.
Berikut target kinerja yang ingin dicapai melalui pengembangan teknologi tersebut:
– Kemurnian pemilahan di atas 99 persen untuk tekstil berbahan tunggal atau mono-material.
– Kemurnian pemilahan di atas 95 persen untuk tekstil berbahan campuran.
– Klasifikasi komposisi kain campuran dalam interval 10 persen.
– Kapasitas pemrosesan hingga 60 potong tekstil per menit.
Target tersebut memperlihatkan bahwa keberhasilan otomatisasi tidak hanya diukur berdasarkan kecepatan robot mengambil pakaian. Akurasi identifikasi dan kemurnian hasil pemilahan juga menjadi parameter penting.
Dalam proses daur ulang, material yang tercampur dengan kategori berbeda dapat mengurangi kualitas bahan baku sekunder. Sebaliknya, hasil pemilahan yang lebih presisi membuka peluang pemanfaatan kembali serat tekstil dengan nilai dan kualitas yang lebih baik.
Meski demikian, angka-angka tersebut merupakan target proyek, bukan hasil kinerja komersial yang telah terbukti. Validasi melalui pengujian limbah tekstil nyata tetap menjadi tahap penting sebelum teknologi dapat diterapkan secara luas.
Integrasi teknologi menjadi tantangan industri
Pengembangan Pick4Crcl memperlihatkan bahwa otomatisasi daur ulang tekstil membutuhkan lebih dari sekadar penggunaan robot industri atau pemasangan sensor canggih.
Ada beberapa persoalan yang perlu diperhatikan pelaku industri ketika mengadopsi teknologi serupa.
Pertama, variasi karakteristik limbah. Pakaian bekas memiliki bentuk, ukuran, ketebalan, warna, dan komposisi material yang sangat beragam. Sistem otomatis harus mampu bekerja dalam kondisi yang tidak selalu seragam.
Kedua, biaya investasi dan operasional. Teknologi robotika berbasis AI dan sensor multimodal membutuhkan investasi perangkat keras, integrasi sistem, pemeliharaan, serta pengembangan perangkat lunak.
Keunggulan teknis harus diimbangi dengan kelayakan ekonomi agar dapat diterapkan oleh fasilitas daur ulang.
Ketiga, kualitas data dan kemampuan adaptasi AI. Sistem pengenalan membutuhkan data yang representatif agar dapat menangani variasi tekstil di lapangan. Karena itu, pengembangan dataset publik menjadi salah satu bagian penting dari Pick4Crcl.
Keempat, konsistensi hasil pemilahan. Kapasitas tinggi tidak akan memberikan manfaat optimal apabila akurasi klasifikasi menurun ketika sistem menghadapi limbah dengan komposisi yang lebih kompleks.
Persoalan itu menunjukkan bahwa penerapan otomatisasi harus mempertimbangkan keseluruhan alur kerja, mulai dari penerimaan limbah, pemisahan objek, identifikasi material, hingga pengiriman hasil pemilahan ke proses daur ulang berikutnya.
Untuk menguji teknologi yang dikembangkan, Fraunhofer IPA dan perusahaan Polysecure akan mengintegrasikan sistem robotik dan teknologi identifikasi material ke dalam fasilitas percontohan Sort4Circle.
Demonstrator (alat uji coba) ini akan diuji menggunakan limbah tekstil nyata dalam kondisi yang mendekati operasional industri. Evaluasinya mencakup kinerja teknis, dampak lingkungan, dan kelayakan ekonomi.
Salah satu sasaran utamanya adalah meningkatkan kualitas pemilahan tanpa menaikkan biaya proses secara signifikan. Dengan demikian, fasilitas daur ulang diharapkan memperoleh material sekunder dengan tingkat kemurnian lebih tinggi dan lebih siap digunakan kembali.
Jika hasil pengujian memenuhi harapan, kedua mitra berencana mempercepat pengembangan sistem menuju kesiapan pasar.
Bagi pelaku industri tekstil dan pengelola fasilitas daur ulang, pendekatan ini menawarkan gambaran bagaimana teknologi robotika dan AI dapat menjawab hambatan yang selama ini sulit ditangani melalui pemilahan manual.
Penerapannya tetap perlu disesuaikan dengan karakteristik limbah, kapasitas fasilitas, kebutuhan pengguna material daur ulang, serta perhitungan biaya investasi dan pengembalian modal.
Pengembangan Pick4Crcl memberikan sejumlah pelajaran bagi industri yang ingin meningkatkan efisiensi pengolahan limbah tekstil.
- Investasi otomatisasi sebaiknya dimulai dari identifikasi titik paling bermasalah dalam proses produksi atau daur ulang. Untuk fasilitas yang menerima limbah dalam kondisi tercampur, teknologi pemisahan objek dapat menjadi prioritas sebelum meningkatkan kemampuan identifikasi material.
- Sistem pengenalan material perlu dirancang untuk menghadapi kain campuran dan tekstil berwarna gelap. Kemampuan membaca satu jenis kain saja tidak cukup untuk menangani kondisi limbah pascakonsumsi yang sebenarnya.
- Pelaku industri perlu mengukur keberhasilan teknologi berdasarkan kombinasi kapasitas pemrosesan, tingkat kemurnian, konsumsi energi, biaya operasional, dan kualitas material keluaran. Kecepatan mesin tidak seharusnya menjadi satu-satunya tolok ukur.
- Kolaborasi antara lembaga penelitian, pengembang teknologi, produsen tekstil, dan perusahaan daur ulang perlu diperkuat. Pengembangan dataset, pengujian material nyata, serta standardisasi proses dapat membantu mempercepat adopsi teknologi.
Pendekatan tersebut juga relevan bagi industri tekstil di Indonesia yang menghadapi kebutuhan pengelolaan limbah produksi dan pakaian pascakonsumsi.
Teknologi dari Eropa seperti Pick4Crcl dapat menjadi referensi pengembangan sistem pemilahan, meskipun penerapannya perlu mempertimbangkan jenis limbah, infrastruktur, dan kelayakan investasi di dalam negeri.
Pick4Crcl menunjukkan bahwa masa depan daur ulang tekstil tidak hanya bergantung pada kemampuan mengumpulkan pakaian bekas, tetapi juga pada ketepatan teknologi dalam memisahkan dan mengenali materialnya.
Kolaborasi Fraunhofer IPA dan Polysecure menggabungkan robotika berbasis AI, algoritma pengenalan objek, serta sensor multimodal untuk mengatasi dua hambatan utama industri: pemisahan kain yang saling bertumpuk dan identifikasi tekstil berbahan campuran.
Dengan target kemurnian pemilahan di atas 99 persen untuk material tunggal, lebih dari 95 persen untuk material campuran, serta kapasitas hingga 60 potong per menit, proyek ini menawarkan arah baru bagi otomatisasi fasilitas daur ulang.
Tantangan berikutnya adalah membuktikan bahwa performa tersebut dapat dicapai secara konsisten dengan biaya yang kompetitif dalam kondisi operasional nyata.
Bagi pelaku industri tekstil, perkembangan ini menjadi pengingat bahwa limbah tidak selalu harus berakhir sebagai material bernilai rendah. Ketika proses pemilahan semakin akurat dan ekonomis, tekstil bekas memiliki peluang lebih besar untuk kembali menjadi bahan baku industri.
Di sinilah peran robotika dan AI menjadi penting dalam memperkuat ekonomi sirkular sekaligus meningkatkan efisiensi pemanfaatan sumber daya. #SalamSobatTechnoMachinews