Peneliti Fraunhofer IFAM memperkenalkan robot machining masa depan melalui automatica 2025 yang berlangsung di Jerman belum lama ini. Robot ini mampu membuat ekor pesawat dan dapat bekerjasama dengan robot klasik.
Penulis/editor: Rayendra l Toruan
TechnoMachinews.id – Fraunhofer IFAM (sumber): Robot machining atau robot pemesinan yang baru mampu menjembatani kesenjangan antara robot industri klasik dan peralatan mesin modern.
Di tengah tuntutan industri manufaktur modern yang semakin mengedepankan efisiensi, fleksibilitas, dan presisi tinggi, teknologi robot machining berperan sebagai solusi transformatif.
Tidak lagi hanya mengandalkan mesin perkakas konvensional atau robot industri standar, para pelaku industri mencari sistem yang mampu menggabungkan kekuatan keduanya.
Di sinilah peran robot machining menjadi sangat penting—mampu melakukan tugas pemesinan kompleks sekaligus menawarkan fleksibilitas yang lebih tinggi dalam integrasi dan otomasi proses produksi.
Dalam konteks inilah, tim peneliti Fraunhofer IFAM memperkenalkan inovasi terbarunya melalui ajang automatica 2025 sebagai tanda pembuka babak baru dalam revolusi teknologi manufaktur.
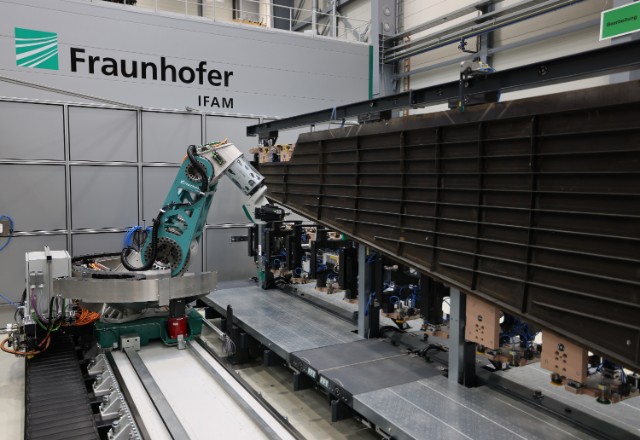
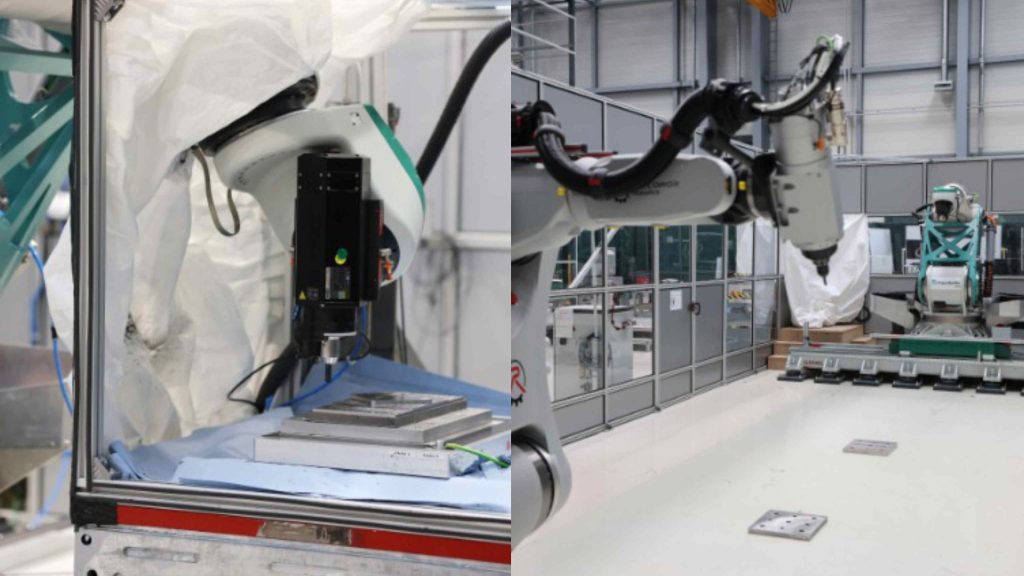
Transfer teknologi ke aplikasi industri: Di latar belakang, kinematika penggilingan fleksibel yang dikembangkan oleh tim ahli Fraunhofer IFAM, di latar depan, solusi produk yang dikembangkan bersama dari autonox Robotics.
Untuk produksi yang hemat sumber daya, fleksibel, dan otomatis—Kinematika penggilingan yang baru dikembangkan memungkinkan pemesinan komposit serat yang serbaguna, efisien, dan presisi tinggi seperti aluminium dan baja temper dengan toleransi manufaktur hingga 0,1 milimeter.
Perkembangan baru yang unik secara global ini telah diperkenalkan pada automatica 2025 pameran terkemuka untuk otomasi pintar dan robotika yang dilaksanakan di Munich, Jerman, belum lama ini.
Konsep mesin alternatif
Jenis baru robot pemesinan – presisi dan dinamika maksimum dalam produksi.
Fraunhofer IFAM yang bermarkas di kota Stade, Jerman, telah mengembangkan teknologi perintis untuk meningkatkan dinamika dan presisi robot industri, menggabungkan strategi kontrol cerdas berbasis model dengan teknologi penggerak inovatif dan struktur mekanis robot yang dioptimalkan.
Pengembangan ini memungkinkan kesalahan dinamis dikompensasi dan getaran diredam secara efektif. Hal ini secara signifikan meningkatkan akurasi lintasan, bahkan pada laju umpan tinggi dan pergerakan lintasan yang kompleks.
Keunggulan khususnya adalah penolakan gangguan yang dioptimalkan yang memastikan presisi konstan bahkan dengan gaya proses yang sangat dinamis.
Konsep penggerak ini memungkinkan pemesinan dengan laju pembuangan material yang lebih tinggi serta kemampuan untuk beroperasi dengan pengaturan sentakan yang lebih tinggi, yang keduanya menghasilkan peningkatan produktivitas yang signifikan.
Berkat sifat-sifat ini, Robot Perkakas Mesin atau Machine Tool Robot (MTR) ini menjembatani kesenjangan antara robot industri klasik dan perkakas mesin.
Robot ini sangat cocok untuk proses manufaktur yang menuntut, misalnya dalam pemesinan material yang lebih keras, dan membuka kemungkinan baru untuk teknologi otomasi serta industri cerdas.
Robot industri memungkinkan konsep mesin alternatif, terutama jika digunakan bersama dengan perluasan ruang kerja melalui platform pemindah permukaan atau sumbu translasi tambahan, seperti sumbu linier, atau dalam kombinasi dengan robot lain.
Dibandingkan dengan sistem gantry atau peralatan mesin, konsep mesin ini jauh lebih hemat ruang dan tidak terikat secara ekonomis pada komponen-komponen besar individual.
Selain itu, tidak diperlukan fondasi khusus yang memudahkan adaptasi lini produksi di masa mendatang. Beragam aplikasi berkat kombinasi sumbu linier dan robot.
Kombinasi kinematika lengan artikulasi serial dengan sumbu linier memberikan banyak keuntungan dibandingkan gantry besar dan mesin khusus untuk pemrosesan.
Ruang pemasangan yang lebih kecil dan desain modular sumbu linier membuat sistem ini sangat fleksibel.
Penggunaan dua penggerak rak dan pinion yang telah dimuat sebelumnya mengkompensasi efek pembalikan dan mencapai kekakuan penggerak yang cukup tinggi pada kereta sumbu linier untuk proses robot yang akurat lintasannya.
Karena kekakuan struktural sumbu linier yang tinggi, pengaruh terhadap akurasi robot rendah meskipun lengan tuas besar pada titik penerapan beban.
Potensi lebih lanjut untuk meningkatkan presisi: “CaliRob” – Kalibrasi berbasis model untuk robot industri dan sumbu linear.
Sebuah aplikasi perangkat lunak untuk kalibrasi berbasis model yang dikembangkan di Fraunhofer IFAM di Stade, Jerman—CaliRob—membuka teknologi pelengkap untuk meningkatkan presisi.
Karena toleransi manufaktur yang tak terelakkan, robot industri menunjukkan deviasi individual dari sistem ideal.
Deviasi ini dapat mengakibatkan kesalahan hingga beberapa milimeter ketika mendekati posisi target dalam sistem robot tanpa mengetahui deviasi tersebut.
Untuk mencapai akurasi setinggi mungkin, robot industri harus fleksibel. Oleh karena itu, sistem ini dapat dikalibrasi sesuai kebutuhan, misalnya dengan “CaliRob”.
Elemen kunci dari aplikasi ini adalah model matematika yang sangat luas yang mencakup lebih dari 200 parameter untuk menggambarkan kinematika robot pada sumbu linier.
Pada langkah selanjutnya, para ahli di Fraunhofer IFAM menguji sistem robot baru ini bersama mitra R&D yakni autonox Robotics GmbH, dan Siemens AG, dalam aplikasi industri yang menuntut manfaat yang lebih memajukan potensi teknologi ini.
Robot Mesin Perkakas dapat digunakan untuk berbagai aplikasi: Dalam kombinasi dengan sumbu linier, spektrumnya berkisar dari tugas pemesinan dari industri kedirgantaraan.
Seperti struktur komposit serat yang lebih ringan dan paduan aluminium, hingga pemesinan material yang lebih keras, seperti baja atau titanium yang digunakan, misalnya, di rel kereta api, kendaraan komersial, dan pembuatan kapal, serta di sektor energi.
Hingga saat ini, belum memungkinkan untuk melakukan pemesinan komponen dan material tersebut dengan cara yang tangguh secara industri menggunakan robot industri.
Khususnya, pemesinan material yang lebih keras menggunakan Robot Perkakas Mesin atau robot machining yang memiliki masa depan yang menjanjikan.
Berkat bantuan Kementerian Ekonomi, Transportasi, dan Kementerian Perumahan Niedersachsen (Jerman) serta NBank mendanai proyek penelitian LuFo—Robot Buatan Lower Saxony 2 atau RoMaNi 2.
Pelaku industri manufaktur, terutama yang bergerak di sektor dengan kebutuhan pemesinan presisi dan volume produksi fleksibel, disarankan untuk mulai mengeksplorasi teknologi robot machining sebagai bagian dari strategi transformasi digital.
Investasi dalam sistem robotik hibrida seperti yang dikembangkan Fraunhofer IFAM dapat menjadi langkah strategis dalam meningkatkan daya saing, menurunkan biaya operasional, dan mempercepat siklus produksi.
Dengan peluncuran robot machining terbaru yang diperkenalkan melalui automatica 2025, Fraunhofer IFAM telah membuka jalan menuju masa depan manufaktur yang lebih cerdas dan adaptif.
Robot machining menandai lahirnya generasi baru sistem produksi—lebih fleksibel daripada mesin perkakas, dan lebih presisi daripada robot industri konvensional.
Masa depan robot machining telah tiba, dan dimulai dari sini.